






Архів
16.11.2026


 0
 0
 Сенсорні панелі оператора Weintek

Сенсорні панелі оператора Weintek
 Вимірювачі-індикатори
 Регулятори (ПІД, ON/OFF)
 Модулі вводу/виводу

Модулі вводу/виводу
 Бар'єр іскрозахисту

Бар'єр іскрозахисту
 Реєстратори архіватори

Реєстратори архіватори
 Вимірювачі та перетворювачі параметрів електричної мережі

Вимірювачі та перетворювачі параметрів електричної мережі
 Лічильники, таймери, тахометри

Лічильники, таймери, тахометри
 Сигналізатори і регулятори рівня рідини

Сигналізатори і регулятори рівня рідини
 Програмовані логічні контролери

Програмовані логічні контролери
 Ручні задатчики сигналів

Ручні задатчики сигналів
 Прилади технологічної сигналізації

Прилади технологічної сигналізації
 Блоки живлення

Блоки живлення
PLC контролери Codesys
PLC контролери Codesys
 Нормуючі перетворювачі

Нормуючі перетворювачі
Блоки гальванічної розв'язки та розгалуження
Блоки гальванічної розв'язки та розгалуження
 Інтерфейсні перетворювачі та підсилювачі

Інтерфейсні перетворювачі та підсилювачі
 Аналітичні прилади

Аналітичні прилади
 Блоки комутації

Блоки комутації
Блоки контролю і захисту
Блоки контролю і захисту
 GSM маршрутизатори (модеми)

GSM маршрутизатори (модеми)
Архів
16.11.2026
Автор
Валерій Дихнілкин, Володимир Капустяк, ТОВ «Мікрол»
E-mail: asutp@microl.ua
Кожна людина, так чи інакше пов'язана з обчислювальною технікою, стикалася з програмуванням. Потреба складати власні алгоритми продиктована насамперед відсутністю програмних засобів для розв'язання деяких завдань.
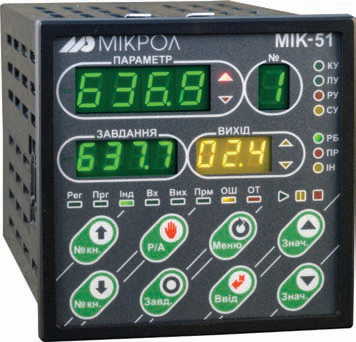
Знати мову програмування і вміти на основі цих знань скласти програму для розв'язання конкретного завдання — різні речі. Програмування як таке містить елемент творчості, що змушує автора програми застосовувати індивідуальний підхід до кожного завдання. Це дуже точно характеризує стан справ у програмуванні контролерів (ПЛК) систем автоматизованого керування технологічними процесами.
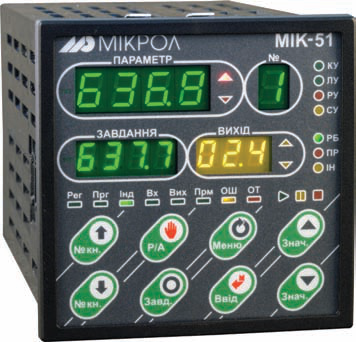
Далі розглянемо програмування вітчизняних універсальних контролерів МІК-51 компанії «Мікрол» (м. Івано-Франківськ) та їх модифікацій (МІК-51Н, МІК-52, МІК-52Н). Слід зазначити, що на сторінках журналу «Мир автоматизации» тема програмування МІК-51 порушувалася вже не раз. Застосування контролера було розглянуто на конкретних прикладах: керування установкою пастеризації молока (№ 6/2008) і сушінням деревини (№ 1-2/2009). Крім того, було наведено короткий опис усіх алгоритмів ПІД-регуляторів (а їх ні багато ні мало — 7 різновидів), що входять до бібліотеки алгоритмів контролера (№ 3-4/2009).
У цій статті скористаємося дещо іншим підходом і запропонуємо шаблони, на основі яких можна скласти власні програми для керування різними контурами систем неперервного регулювання та дискретного керування.
Такий великий інтерес до МІК-51 зумовлений насамперед універсальністю самого приладу з одного боку і невисокою ціною — з іншого. Крім того, у контролер можна встановити додатковий модуль розширення (понад 10 видів) і збільшити таким чином кількість доступних входів/виходів приладу.
На практиці часто трапляються ситуації, коли за вимогами технологічного процесу регульований параметр потрібно не лише тримати з певною точністю біля завдання, а й саме завдання змінювати за певною програмою. Скажімо, піч потрібно прогріти до температури № 1, витримати на ній певний час, потім підняти температуру до значення № 2, знову витримати певний час, після чого поступово охолодити піч. І все це — у циклічному режимі роботи з можливістю вибору одного з кількох графіків зміни завдання в часі.
Створити таку програму керування ПІД-регулятором для МІК-51 нескладно. На рис. 1 наведено один із можливих варіантів програми «Керований ПІД-регулятор». Попри позірну громіздкість, її суть роботи легко зрозуміти, а саму програму — «припасувати» під конкретний технологічний об'єкт.
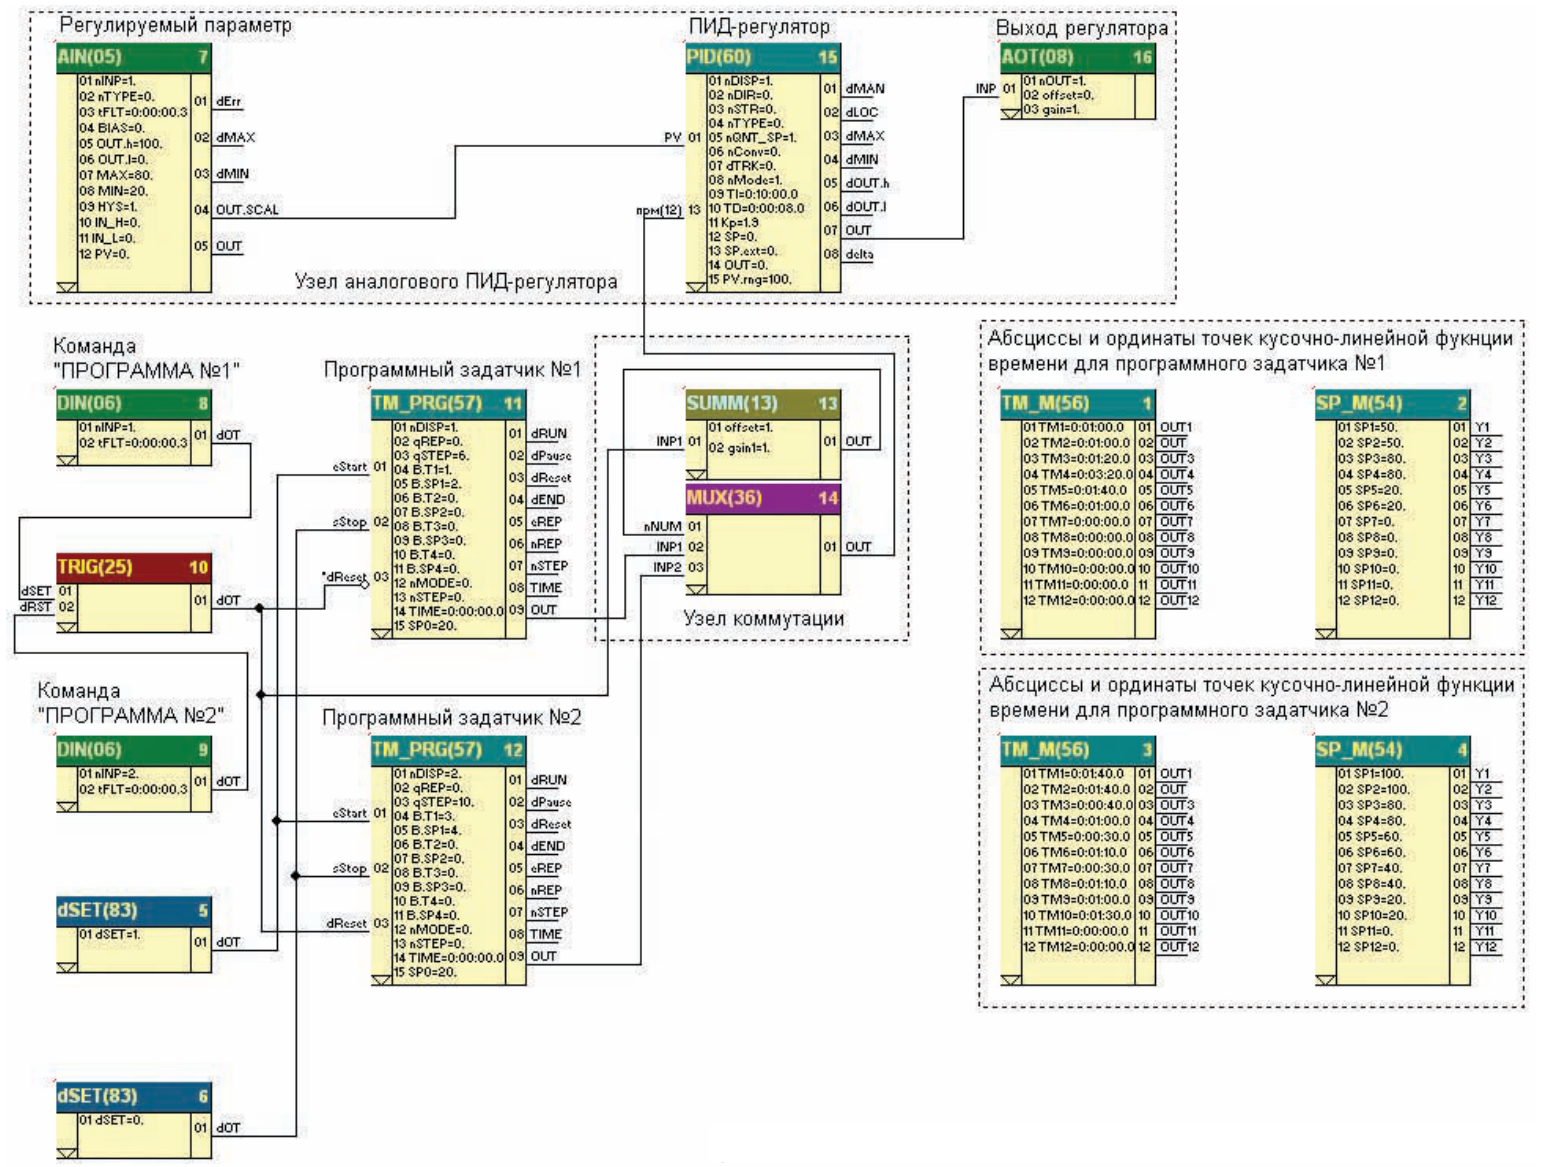
Рис. 1. Шаблон програми «Керований ПІД-регулятор»
Програма містить вузол аналогового ПІД-регулятора (функціональні блоки № 7, № 15 і № 17), вузол комутації (блоки № 13 і № 14) і вузол програмних задатчиків (блоки № 1…№ 4, № 11 і № 12). Крім того, у програмі передбачено прив'язки до дискретних входів контролера для приймання команд вибору одного з двох графіків зміни завдання в часі (команди «ПРОГРАМА № 1» і «ПРОГРАМА № 2»).
Вузол програмних задатчиків містить 2 блоки TM_PRG(57), причому для кожного з них передбачено свою пару блоків уставок часових інтервалів і відповідних значень температури (блоки TM_M(56) і SP_M(54)). Цей вузол реалізує дві кусково-лінійні функції часу (рис. 2 і рис. 3). Виходи програмних задатчиків надходять на вузол комутації, яким керують зовнішні сигнали (блоки дискретних входів DIN(06) і тригера TRIG(25)). З виходу вузла комутації сигнал надходить на вхід SP («завдання») блока ПІД-регулятора. Оскільки всі блоки ПІД-регуляторів контролера МІК-51 мають балансування заданого значення, перехід з програми на програму можна виконати безударно (не потрібно переходити в ручний режим роботи, змінювати вихід регулятора тощо).
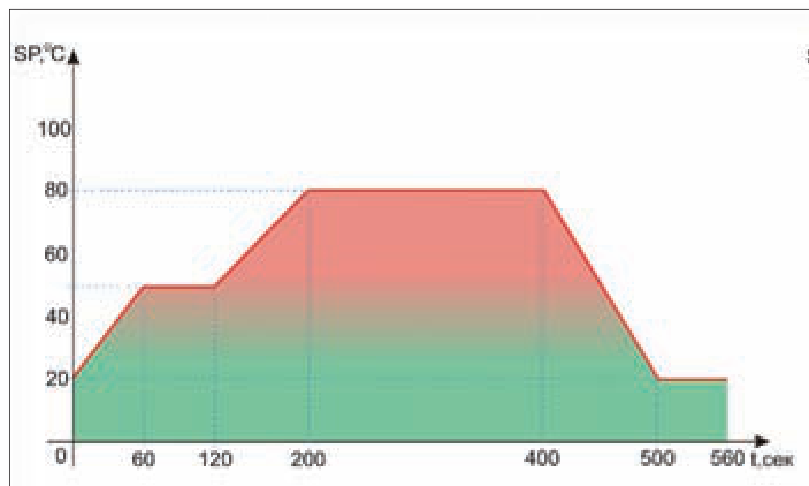
Рис. 2. Кусково-лінійна функція часу для програми № 1
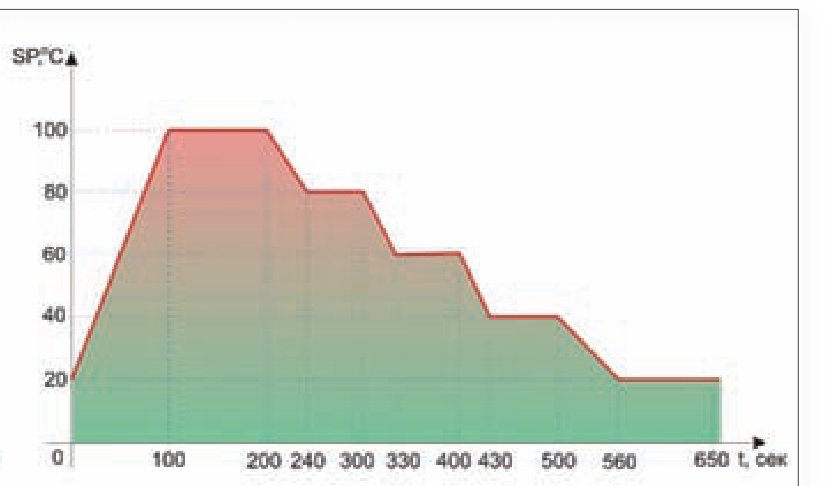
Рис. 3. Кусково-лінійна функція часу для програми № 2
Загалом у програмі МІК-51 можна одночасно задіяти до 9 блоків програмних задатчиків (тобто отримати до 9 різних програм), що моделюють кусково-лінійні функції часу, кожна з яких може складатися максимум із 48 відрізків. Таких можливостей цілком достатньо для переважної більшості технологічних процесів.
Часто виникає потреба коригувати роботу ПІД-регулятора в реальному часі. Прикладом може бути контур регулювання розрідження в топці котла з урахуванням співвідношення газ–повітря (або тиску газу в колекторі). За основу візьмемо паровий котел ДКВР-10, за режимною картою якого складемо діаграму співвідношення між розрідженням у топці та тиском газу в колекторі (рис. 4). Приклад програми для контролера МІК-51, що забезпечує автоматичне керування цим контуром, наведено на рис. 5.
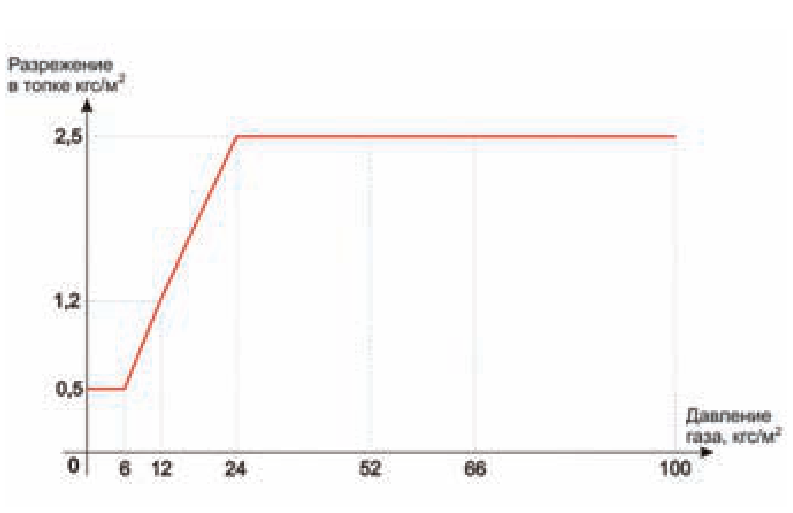
Рис. 4. Діаграма співвідношення між розрідженням у топці котла та тиском газу в колекторі
У програмі використано імпульсний ПІД-регулятор, оскільки здебільшого в котельнях на лінії подачі газу стоять вентилі з приводом від імпульсних виконавчих механізмів (МЕО).
Загалом програма не містить нічого нового, хіба що до контуру ПІД-регулювання додано 2 функціональні блоки: блок аналогового введення № 2 (AIN(05)) і блок кусково-лінійної функції LINEAR(52). Саме ці 2 блоки реалізують криву залежності розрідження в топці котла від тиску газу в колекторі.
Слід зазначити, що сигнал з виходу блока LINEAR(52) надходить на вхід зв'язаного параметра SP_EXT («зовнішнє завдання»), а не на вхід SP блока імпульсного ПІД-регулятора. Таким чином, програма може працювати з двома заданими точками (зовнішньою та внутрішньою). Щоб використовувати внутрішню задану точку, регулятор з передньої панелі МІК-51 переводять у режим локального управління («ЛУ»). У цьому разі використовується завдання для розрідження в топці котла, яке задається з передньої панелі контролера, а корекція за тиском газу в колекторі не виконується. Щоб задіяти цю корекцію, регулятор потрібно з передньої панелі МІК-51 перевести в каскадний режим («КУ»).
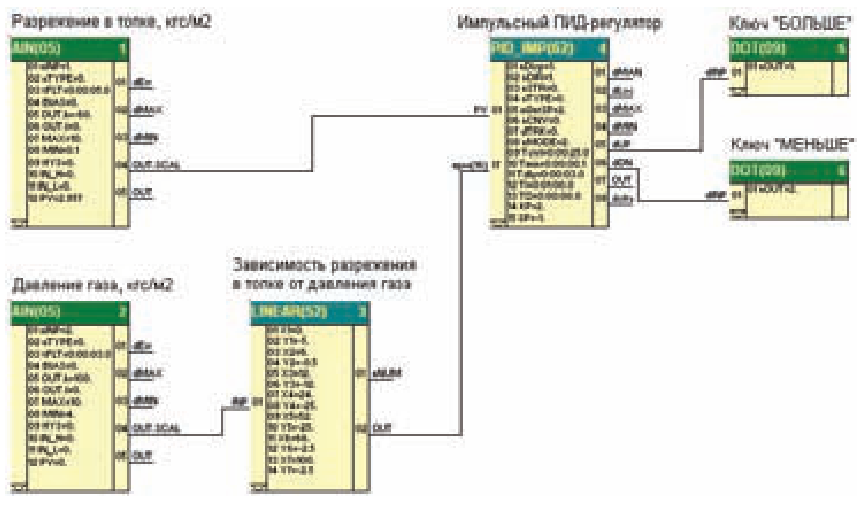
Рис. 5. Шаблон програми «Скоригований ПІД-регулятор»
Цей контур успішно експлуатується на котельному агрегаті ДКВР-10-13 ЗАТ «Барва» (с. Ямниця Івано-Франківської обл.).
Паралельні контури регулювання доводиться застосовувати там, де потрібна висока точність підтримання регульованого параметра на заданому значенні. Типовий приклад паралельного контуру — система, у якій вимірюваний параметр один, а регулювальних органів два: в основній лінії та в байпасній. Приклад FBD-програми для контролера МІК-51, що дозволяє керувати таким контуром, наведено на рис. 6.
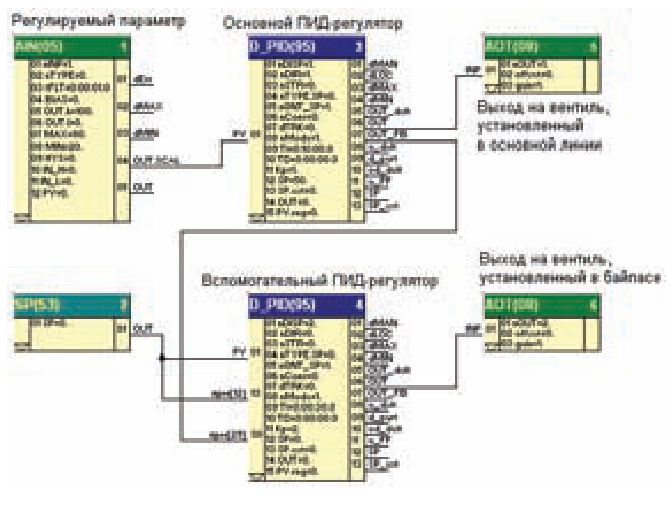
Рис. 6. Шаблон програми «Паралельний ПІД-регулятор»
Програма містить блок аналогового введення, 2 блоки дельта-регуляторів D_PID(95), блок уставки SP(53) і 2 блоки аналогових виходів AOT(08). Вихід основного ПІД-регулятора подається на вентиль в основній лінії, а вихід допоміжного — на вентиль у байпасі.
Родзинка програми — схема ввімкнення допоміжного ПІД-регулятора. На його входи PV (регульований параметр) і SP (завдання) з уставки подано 0. Входом блока є зв'язаний параметр COR.V (значення корекції), на який надходить сигнал з виходу вузла зворотного зв'язку (OUT_FB) основного ПІД-регулятора. Оскільки здебільшого напрямок дії вентилів в основній лінії та в байпасі різний, параметри допоміжного ПІД-регулятора підбирають так, щоб інвертувати сигнал зворотного зв'язку з основного регулятора. Простіше кажучи, вузол корекції допоміжного ПІД-регулятора потрібно налаштувати так: COR.H = 100, COR.L = 0, COR.G = −1.
На рис. 7 показано програму для контролера МІК-51, що реалізує логічне керування дискретними виходами приладу за принципом «біжучого вогню». Тобто з інтервалом 1 с дискретні виходи вмикаються по черзі, а після досягнення уставки (наприклад, максимальної кількості виходів МІК-51) так само послідовно вимикаються, починаючи з першого ввімкненого.
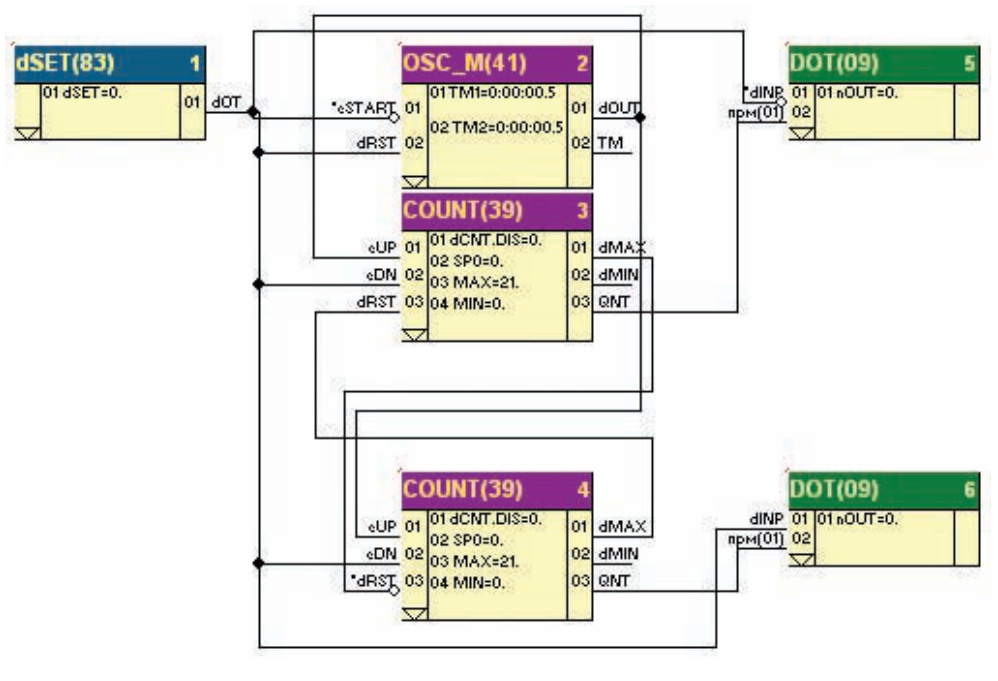
Рис. 7. Шаблон програми «Біжучий вогонь»
Програма складається з 6 блоків: dSET(83) — дискретна уставка, OSC_M(41) — мультивібратор, 2 лічильники COUNT(39) і 2 блоки дискретних виходів DOT(09). Мультивібратор формує послідовність імпульсів з тактом 1 с (тривалість імпульсу дорівнює тривалості паузи й становить 0,5 с). На виході QNT лічильника COUNT(39) № 3 формується кількість підрахованих імпульсів мультивібратора — фактично номер дискретного виходу, на який потрібно подати логічну «1». На виході QNT лічильника № 4, навпаки, — номер виходу, на який потрібно подати логічний «0». За логікою програми першим відпрацьовує лічильник № 3 (видає номери дискретних виходів на ввімкнення), а після досягнення уставки MAX = 21 вмикається лічильник № 4 (номери дискретних виходів на вимкнення).
Читач напевно зверне увагу, що в програмі замість 21 блока дискретних виходів DOT(09) (один блок на один вихід) застосовано лише 2, хоча програма повністю виконує зазначений алгоритм. Це легко пояснити, якщо уважно вивчити ввімкнення алгоблоків DOT(09) у програмі. За замовчуванням блок дискретного виходу має лише один вхід dINP і один параметр налаштування nOUT. Вхід вказує, що потрібно подати («1» чи «0»), а параметр налаштування — куди подати (на який дискретний вихід).
Гнучкість внутрішньої програмної архітектури МІК-51 дозволяє вивести параметр налаштування nOUT блока як його вхід (виконати «зв'язування» параметра). Крім того, слід звернути увагу, що значення, подане на дискретний вихід, запам'ятовується. Тобто, якщо подати логічну «1», скажімо, на дискретний вихід № 5, а потім переключитися на вихід № 6 і подати логічну «1» і на нього, дискретний вихід № 5 залишатиметься ввімкненим, доки на нього так само не буде подано логічний «0». Саме такий підхід і застосовано в цьому шаблоні. Попри позірну складність, подібний прийом часом дозволяє знайти вихід із, здавалося б, безвихідних ситуацій.
Наведений шаблон є серцем програми керування установкою апаратів повітряного охолодження (АПО) газу на компресорній станції КС-39 газопроводу «Уренгой–Помари–Ужгород», де МІК-51 замінив застарілий регулятор «Логістат». Програма забезпечує почергове вмикання та вимикання вентиляторів (з рівномірним розподілом навантаження) залежно від температури газу. Можна вказати номер вентилятора, з якого починається цикл увімкнення, а також задати максимальну (для початку циклу ввімкнення) і мінімальну (для циклу вимкнення) уставки температури газу. Крім того, програма містить функціональні блоки для відображення значень технологічних змінних на лицьовій панелі МІК-51 і блоки контурів попереджувальної та аварійної сигналізації.
Описаний підхід до використання алгоблоків дискретних виходів дозволив значно скоротити розмір програми, а вивільнені ресурси контролера МІК-51 використати для додаткових сигналізацій, захистів і блокувань. Кількість вентиляторів, якими можна керувати з одного МІК-51, обмежена не максимально допустимим розміром програми, а кількістю дискретних виходів контролера (з модулем розширення МР-51-15 їх 21).
Насамкінець хочеться сказати, що наведені приклади — лише шаблони, можливі варіанти розв'язання типових завдань керування технологічними процесами. Сподіваємося, що читач, розібравшись із наведеною в статті інформацією, за потреби зможе скласти на її основі програми, які повною мірою відповідатимуть усім його вимогам.
Більш детальну інформацію щодо продукції, про яку йшла мова у статті, ви можете дізнатися у ТОВ «Мікрол»:
+38 (0342) 502-701
+38 (067) 359-70-90
+38 (095) 092-07-28
sale@microl.ua, microl_zbut@microl.ua, zbutmicrol@gmail.com
www.microl.ua
Відділ технічної підтримки:
+38 (0342) 502-702
+38 (067) 704-00-29
+38 (095) 302-37-57
support@microl.ua, supmicrol@gmail.com
Статтю опубліковано в журналі «Мир автоматизации», № 5, жовтень 2009.
Відкрити буклет / Завантажити PDF