






Архів
12.11.2026


 0
 0
 Сенсорні панелі оператора Weintek

Сенсорні панелі оператора Weintek
 Вимірювачі-індикатори
 Регулятори (ПІД, ON/OFF)
 Модулі вводу/виводу

Модулі вводу/виводу
 Бар'єр іскрозахисту

Бар'єр іскрозахисту
 Реєстратори архіватори

Реєстратори архіватори
 Вимірювачі та перетворювачі параметрів електричної мережі

Вимірювачі та перетворювачі параметрів електричної мережі
 Лічильники, таймери, тахометри

Лічильники, таймери, тахометри
 Сигналізатори і регулятори рівня рідини

Сигналізатори і регулятори рівня рідини
 Програмовані логічні контролери

Програмовані логічні контролери
 Ручні задатчики сигналів

Ручні задатчики сигналів
 Прилади технологічної сигналізації

Прилади технологічної сигналізації
 Блоки живлення

Блоки живлення
PLC контролери Codesys
PLC контролери Codesys
 Нормуючі перетворювачі

Нормуючі перетворювачі
Блоки гальванічної розв'язки та розгалуження
Блоки гальванічної розв'язки та розгалуження
 Інтерфейсні перетворювачі та підсилювачі

Інтерфейсні перетворювачі та підсилювачі
 Аналітичні прилади

Аналітичні прилади
 Блоки комутації

Блоки комутації
Блоки контролю і захисту
Блоки контролю і захисту
 GSM маршрутизатори (модеми)

GSM маршрутизатори (модеми)
Архів
12.11.2026
Автор
Ігор Кравчук
E-mail: ihorkravchukster@gmail.com
Валерій Дихнілкин, ТОВ «Мікрол»
E-mail: asutp@microl.ua
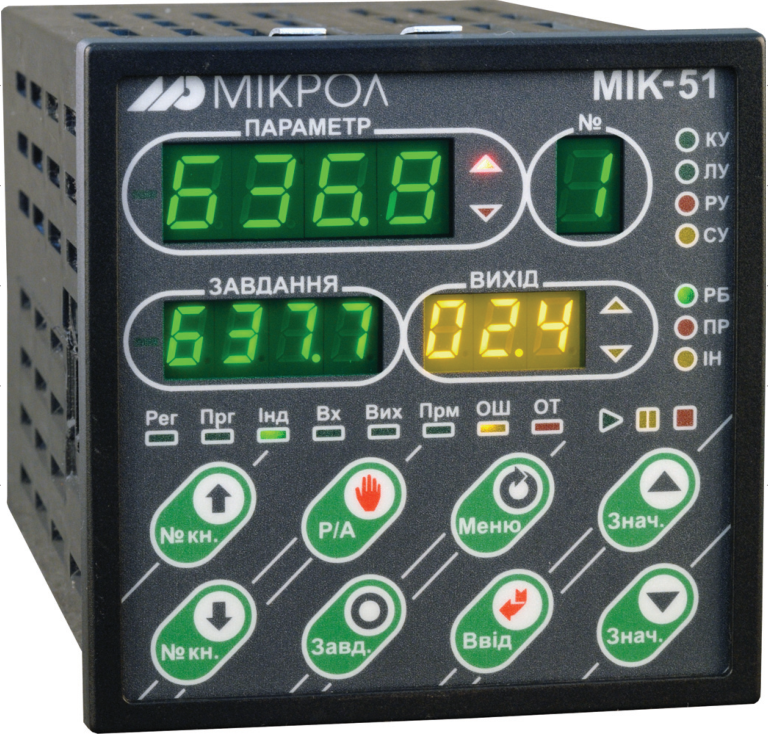
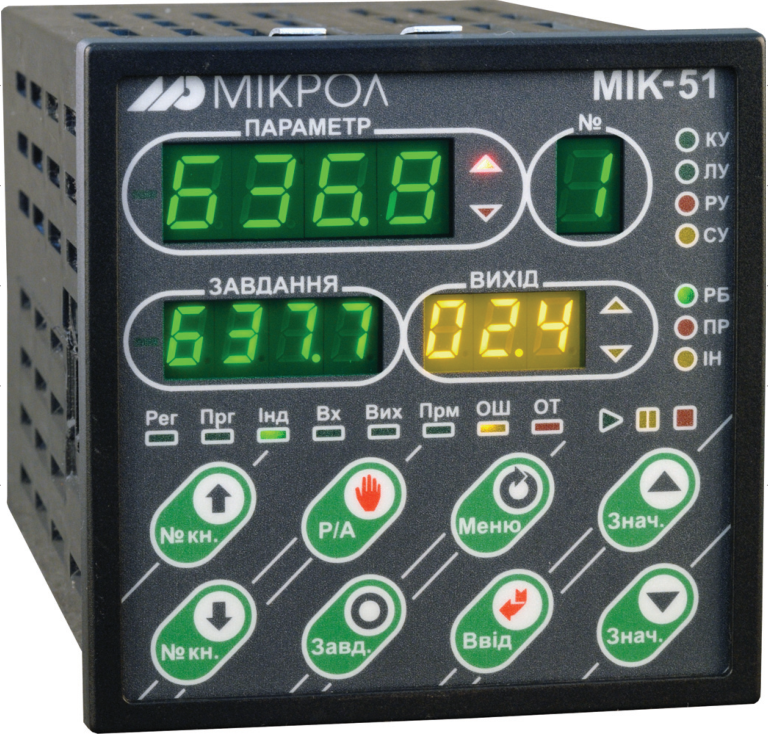
Різноманітні алгоритми ПІД-регулювання, реалізовані в контролері МІК-51, дозволяють створювати найскладніші багатоконтурні системи автоматичного регулювання різних технологічних процесів.
Ні для кого не секрет, що простих технологічних процесів на практиці не існує, як і простих контурів керування. Усе різноманіття об'єктів неможливо звести до одного загального шаблону АСУ ТП. Тож молодий інженер, випускник вишу, потрапивши на підприємство, буде шокований тим, що більша частина інформації про контури регулювання з підручників з теорії автоматичного керування «трохи» не відповідає дійсності. Тому цьому інженерові доводиться спершу опановувати ази роботи автоматичних регуляторів у реальних умовах.
До речі, про регулятори. Звичний нам ПІД-регулятор було винайдено ще в далекому 1910 році. Методику налаштування його параметрів уперше запропонували вчені Зіглер і Ніколс у 1942 році. Відтоді регулятор зазнав безлічі змін, що спричинило появу цілої низки приладів, внутрішня структура яких відрізняється (часом — значно) від структури ідеального ПІД-регулятора.
Як приклад розглянемо ПІД-регулятори з бібліотеки алгоритмів універсального контролера МІК-51 виробництва підприємства «Мікрол» (м. Івано-Франківськ). Загалом МІК-51 має 7 алгоритмів ПІД-регуляторів, причому настільки різноманітних, що за допомогою лише одного такого контролера можна створювати складні багатоконтурні системи автоматичного регулювання.
Функціональний блок PID(60) (рис. 1) — звичайний аналоговий ПІД-регулятор, який може працювати в 4 режимах: ручному (РУ), локальному (ЛУ), каскадному (КУ — у разі використання двох таких функціональних блоків) і в режимі стежного управління (СУ).
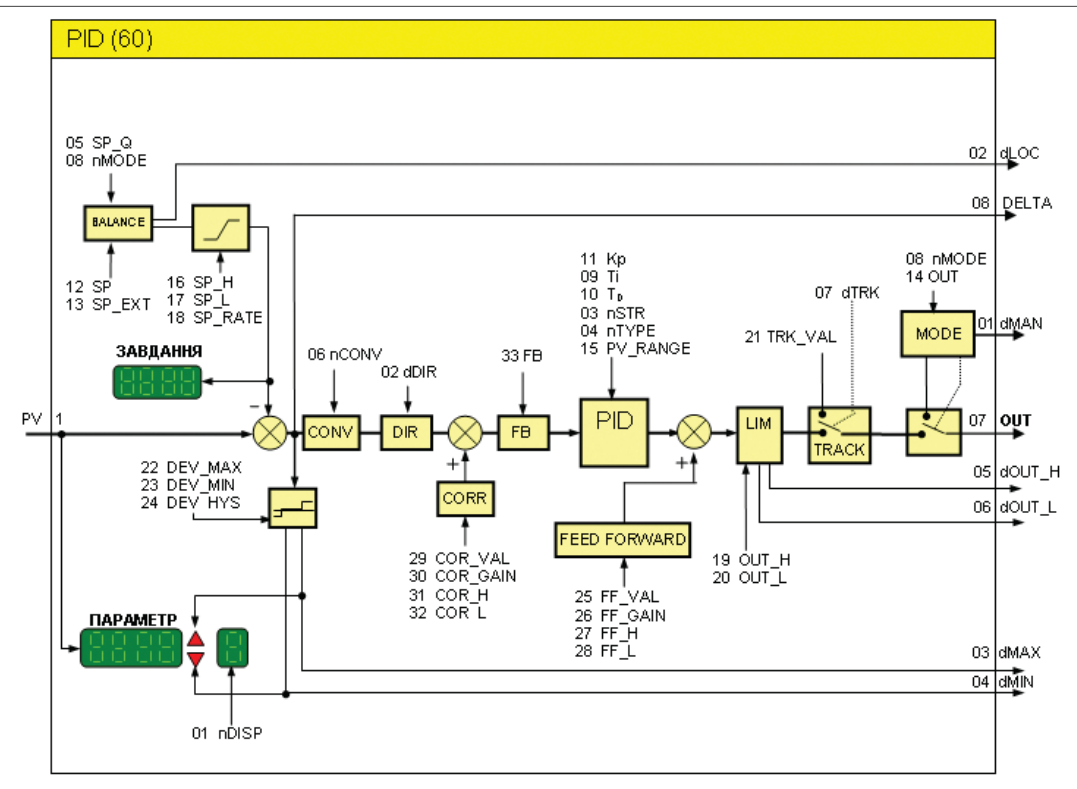
Рис. 1. Структура функціонального блока PID(60) (СУ)
Функціональний блок PID_IMP(62) — аналог попереднього регулятора, тільки працює з імпульсним виконавчим механізмом (наприклад, МЕО). Відповідно, цей блок має додаткові параметри налаштування: мінімальну тривалість імпульсу, час механізму, мінімальну затримку між вмиканнями та змінну стеження за положенням виконавчого механізму. Як і у випадку аналогового ПІД-регулятора, об'єднання двох блоків PID_IMP(62) дозволяє зібрати каскадний регулятор.
Блок PID_CAS(61) дозволяє замінити два функціональні блоки аналогового ПІД-регулятора, увімкнені в каскадному режимі, але відрізняється від них підвищеною стійкістю до збурень і має додаткові внутрішні захисти в разі досягнення параметрами передаварійних значень. Крім того, блок PID_CAS(61) прив'язується до однієї передньої панелі, що значно полегшує керування ним (2 блоки PID(60), з'єднані в каскад, використовуватимуть відповідно 2 передні панелі регулювання).
Функціональний блок PID_R(90) — аналог блока PID(60) зі зміненою схемою переходу між режимами. Додано дискретні входи MAN, LOC і CAS та вихід завдання, що дозволяє створювати програми контурів регулювання з внутрішньопрограмним переходом між режимами.
Останніми в списку (але, мабуть, першими за універсальністю) є функціональні блоки дельта-регуляторів — аналогового (D_PID(95), рис. 2) та імпульсного (D_PID_I(96)). З одного боку, суть роботи дельта-регуляторів дещо складніша для розуміння, але з іншого — це універсальні ланки, на базі яких можна зібрати систему автоматичного регулювання (САР) будь-якої складності. Відповідним налаштуванням з дельта-регулятора можна отримати будь-який з наведених вище регуляторів з додатковими функціональними можливостями.
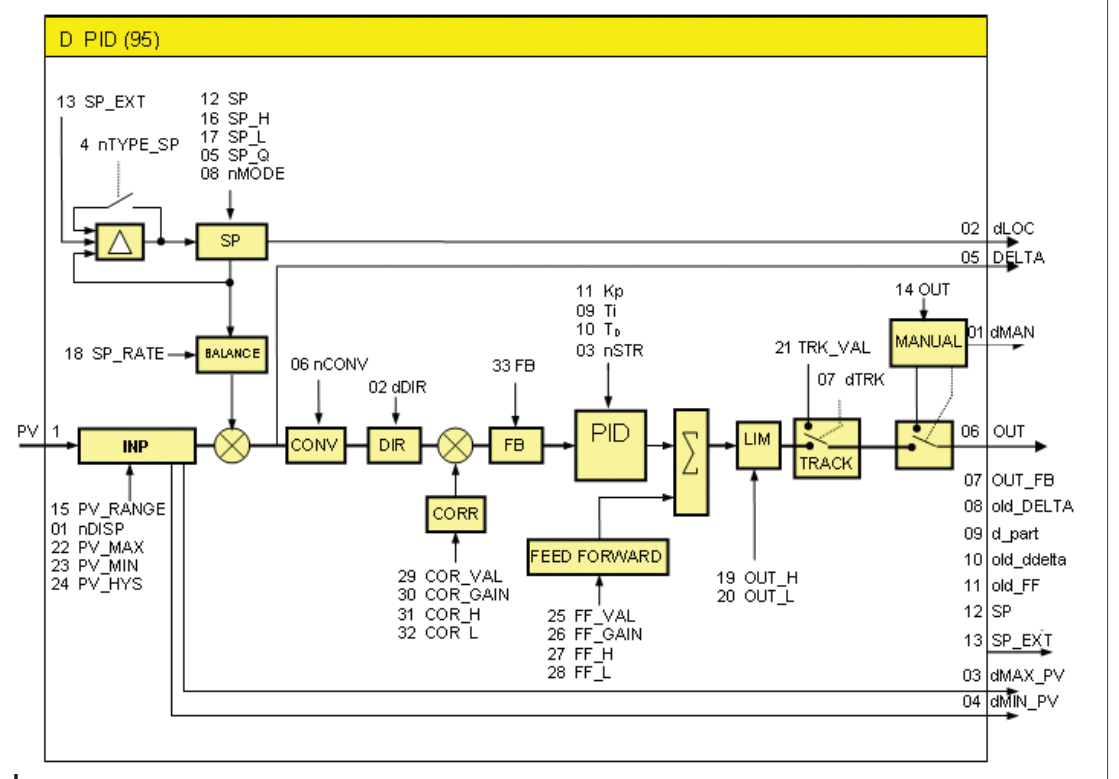
Рис. 2. Структура функціонального блока D_PID(95)
На рис. 3 наведено структуру контуру каскадного регулювання, побудовану на базі двох функціональних блоків дельта-регуляторів D_PID(95). На перший погляд, схема нічим особливим не відрізняється від типового варіанта каскадного регулювання. Але відмінності є, і не одна. Насамперед такий контур не обов'язково має складатися лише з двох блоків (D-PID-MASTER і D-PID-SLAVE). Структуру можна нарощувати як «у довжину» (каскадне та багатокаскадне регулювання), так і «в ширину» (складання паралельних контурів регулювання, коли, наприклад, вимірюваний параметр один, а регулювальних органів два: в основній лінії та в байпасній).
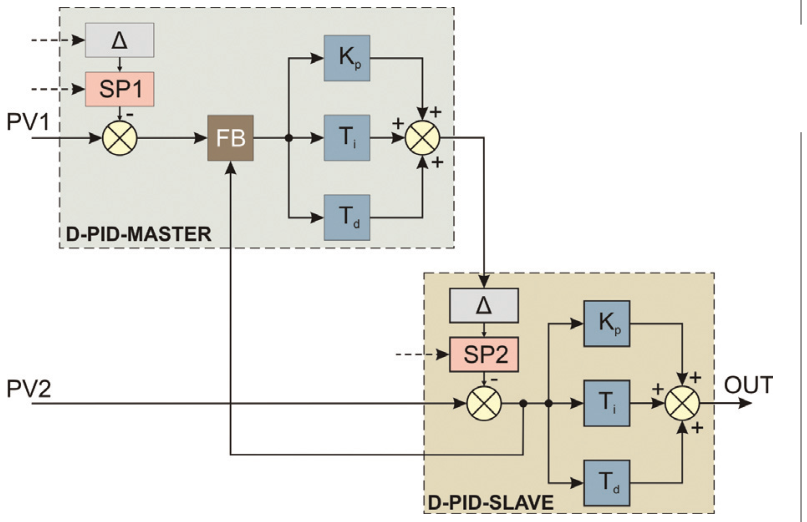
Рис. 3. Структура контуру каскадного регулювання
Наступна відмінність — наявність у структурах регуляторів спеціального Δ-блока, який за певним законом коригує задану точку. Він забезпечує безударність переходів на іншу задану точку будь-якого з регуляторів у каскаді (а не лише MASTER-регулятора, як у звичайних схемах) і, крім того, підвищує стійкість системи загалом.
Ще одна відмінність — наявність нелінійного від'ємного зворотного зв'язку між регуляторами (FB, FeedBack). Він значно збільшує запас стійкості системи, а також спрощує її налаштування. Відпрацьовуючи зворотний зв'язок, регулятори самі себе контролюватимуть у разі виникнення великих значень неузгодженості. Крім того, наявність потрібних входів і виходів зворотного зв'язку функціональних блоків дозволяє побудувати на базі контролера МІК-51 багатозв'язний регулятор.
На рис. 4 показано «широку» структуру контуру регулювання, до складу якого входять два дельта-регулятори, увімкнені паралельно. Такий контур застосовують, коли потрібно досягти високої точності регулювання. На об'єкті встановлюють два регулювальні органи (РО): в основній лінії та в байпасній (останній — зі значно меншою пропускною здатністю). D-PID-1 працює як звичайний ПІД-регулятор і керує положенням РО основної лінії. Регулятор D-PID-2 (відповідає за положення РО в байпасі) увімкнено так, що регульований параметр на його вхід не подається. Натомість він жорстко прив'язаний до виходу блока зворотного зв'язку регулятора D-PID-1, сигнал з якого надходить на блок корекції CORR регулятора D-PID-2. Налаштовуючи блок DIR цього регулятора, можна задати, чи працюватиме D-PID-2 паралельно з D-PID-1, чи в протифазі, мінімізуючи тим самим можливе перерегулювання в замкненій системі.
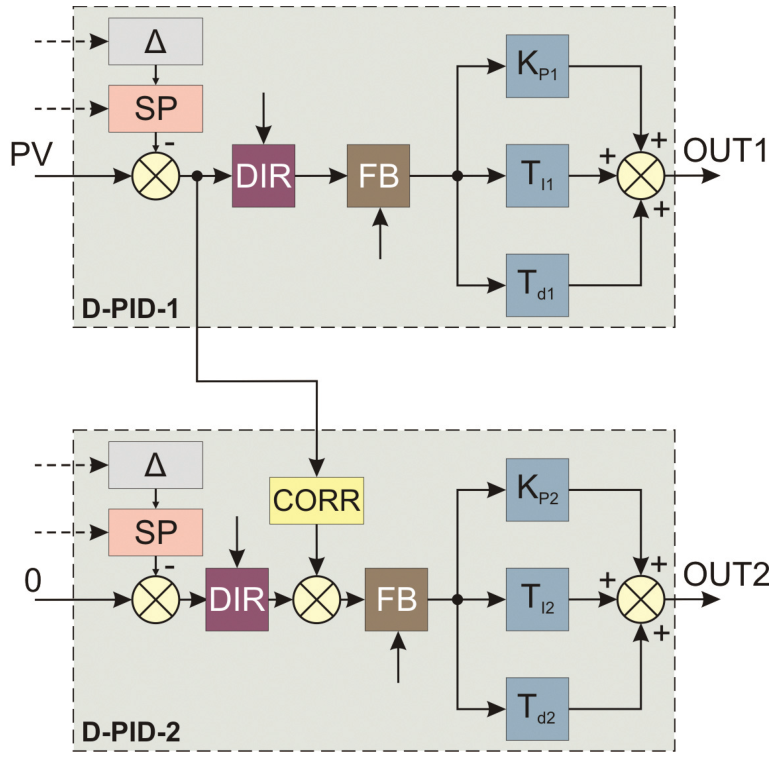
Рис. 4. Структура контуру паралельного регулювання
Усі функціональні блоки ПІД-регуляторів з бібліотеки алгоритмів МІК-51 мають низку однакових вузлів, що забезпечують їхню сумісність між собою та підвищують універсальність. До них належать:
Перехід у стежний режим призупиняє регулятор. Він «завмирає», запам'ятовуючи значення пропорційної (Кр), інтегральної (Ті) та диференціальної (Тд) складових регулювальної дії на момент переходу в режим СУ. Після повернення з режиму стежного управління в локальний регулятор продовжить працювати, починаючи зі збережених значень Кр, Ті і Тд з урахуванням балансування.
Є 3 основні способи використання режиму стежного управління в контурах автоматичного регулювання. Насамперед режим СУ використовують у разі аварійних або позаштатних ситуацій. Перехід у цей режим відбувається подачею логічної «1» на вхід dTRK блока ПІД-регулятора. При цьому на виході регулятора встановлюється задане в параметрі TRK_VAL безпечне положення або відстежується значення цього параметра, якщо його запрограмовано як зв'язаний.
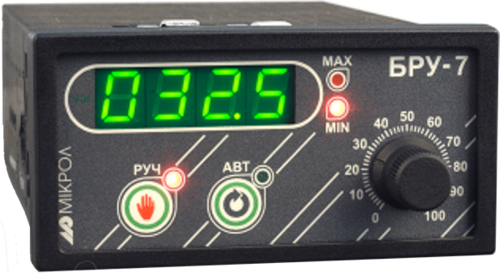
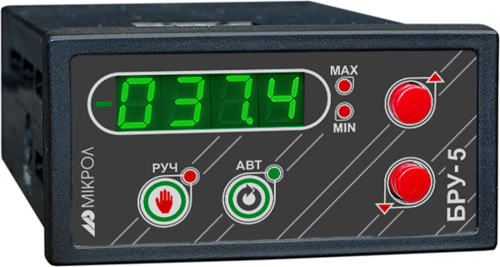
Інший варіант використання стежного управління — відпрацювання зворотного зв'язку з об'єкта. Він передбачає використання блока ручного керування БРУ-10 (-5, -5К1, -7, -7К1), установленого за місцем і ввімкненого в розрив лінії подачі керуючої дії від контролера на виконавчий механізм. Коли блок БРУ перебуває в режимі автоматичного регулювання, сигнал від контролера подається на виконавчий механізм безпосередньо. Під час переведення блока БРУ в ручний режим керування за місцем він формує дискретний сигнал переведення ПІД-регулятора контролера МІК-51 у стежний режим. ПІД-регулятор за зворотним зв'язком відстежує положення виконавчого механізму, яким керують з передньої панелі блока БРУ. Таке ввімкнення забезпечує безударність під час повернення блоком БРУ з ручного режиму в автоматичний.
Ще один варіант використання стежного управління в контролері МІК-51 — складання квантового регулятора. Сама ідея квантового регулювання (регулювання в часових інтервалах) досить молода, але вже знайшла широке застосування в тих галузях, де звичайні ПІД-регулятори використовувати неможливо через особливості технологічного процесу (зокрема там, де об'єкт працює в неперервно-циклічному режимі).
Суть такого процесу полягає в тому, що він безпосередньо прив'язаний до часової діаграми. Спершу сировину завантажують у технологічний апарат, потім відбуваються необхідні процеси переробки, під час яких регулятори підтримують параметри в заданих межах. Завершальний етап — відвантаження отриманого продукту. Потім цикл повторюється.
Переводячи ПІД-регулятори контролера МІК-51 з локального режиму роботи в стежний і назад, можна досягти високих показників якості регулювання, оскільки регулятор у кожному циклі працюватиме з урахуванням того стану, у якому він перебував на момент переведення в режим стеження.
Насамкінець зазначимо, що все сказане вище — лише одна зі складових того, на що здатний контролер МІК-51.
Більш детальну інформацію щодо продукції, про яку йшла мова у статті, ви можете дізнатися у ТОВ «Мікрол»:
+38 (0342) 502-701
+38 (067) 359-70-90
+38 (095) 092-07-28
sale@microl.ua, microl_zbut@microl.ua, zbutmicrol@gmail.com
www.microl.ua
Відділ технічної підтримки:
+38 (0342) 502-702
+38 (067) 704-00-29
+38 (095) 302-37-57
support@microl.ua, supmicrol@gmail.com
Статтю опубліковано в журналі «Мир автоматизации», червень–серпень 2009.
Відкрити буклет / Завантажити PDF