






Архів
10.11.2026


 0
 0
 Сенсорні панелі оператора Weintek

Сенсорні панелі оператора Weintek
 Вимірювачі-індикатори
 Регулятори (ПІД, ON/OFF)
 Модулі вводу/виводу

Модулі вводу/виводу
 Бар'єр іскрозахисту

Бар'єр іскрозахисту
 Реєстратори архіватори

Реєстратори архіватори
 Вимірювачі та перетворювачі параметрів електричної мережі

Вимірювачі та перетворювачі параметрів електричної мережі
 Лічильники, таймери, тахометри

Лічильники, таймери, тахометри
 Сигналізатори і регулятори рівня рідини

Сигналізатори і регулятори рівня рідини
 Програмовані логічні контролери

Програмовані логічні контролери
 Ручні задатчики сигналів

Ручні задатчики сигналів
 Прилади технологічної сигналізації

Прилади технологічної сигналізації
 Блоки живлення

Блоки живлення
PLC контролери Codesys
PLC контролери Codesys
 Нормуючі перетворювачі

Нормуючі перетворювачі
Блоки гальванічної розв'язки та розгалуження
Блоки гальванічної розв'язки та розгалуження
 Інтерфейсні перетворювачі та підсилювачі

Інтерфейсні перетворювачі та підсилювачі
 Аналітичні прилади

Аналітичні прилади
 Блоки комутації

Блоки комутації
Блоки контролю і захисту
Блоки контролю і захисту
 GSM маршрутизатори (модеми)

GSM маршрутизатори (модеми)
Архів
10.11.2026
Автор
А. В. Слободян
E-mail: arny4work@ukr.net
Автономна система передпомпажного попередження дозволяє суттєво підвищити надійність роботи газоперекачувальних агрегатів без їх комплексної модернізації.
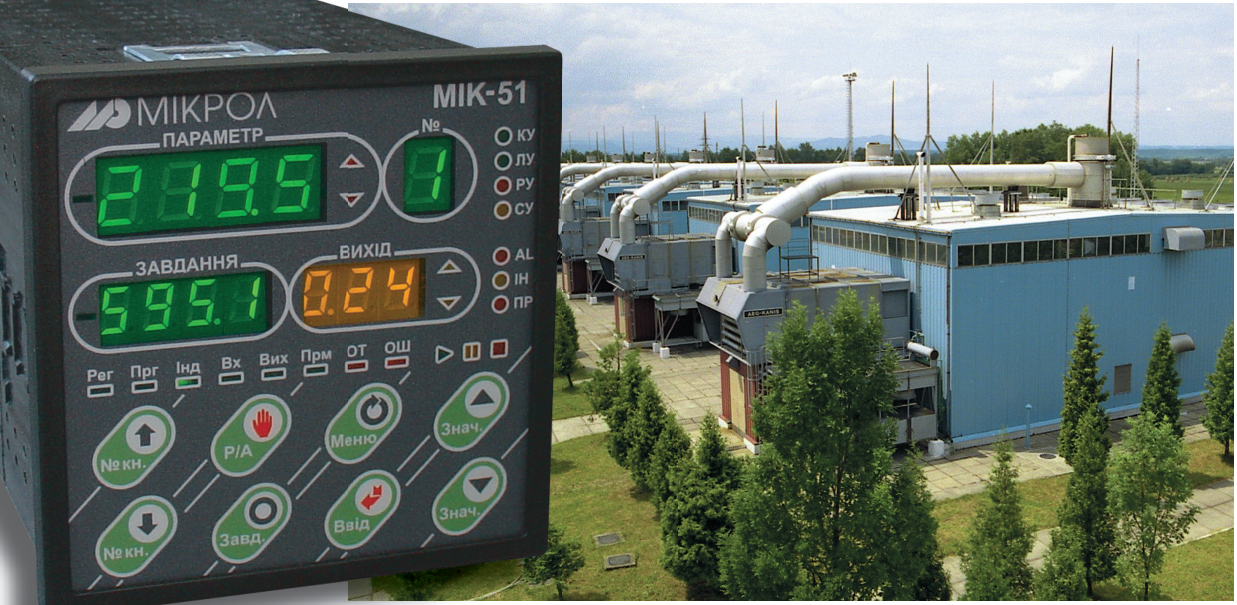
Сьогодні в Україні експлуатується близько 70 газоперекачувальних агрегатів (ГПА) типу ГТК-10, більшість з яких працює без системи передпомпажного попередження, і про помпаж оперативний персонал дізнається безпосередньо в момент його початку, коли вже немає часу на вжиття заходів для його уникнення — можна лише зменшити його наслідки. Помпаж — це зрив потоку газу з лопаток колеса нагнітача з можливим проривом газу з нагнітального патрубка у всмоктувальний, що супроводжується значною вібрацією, шумом і різкою зміною робочих параметрів ГПА.
Кожен помпажний удар зменшує моторесурс ГПА щонайменше на 50 мотогодин. Отже, розроблення системи передпомпажного попередження є актуальним науково-технічним завданням, оскільки надійна робота ГПА можлива лише за наявності протипомпажної системи. Створена система, що дозволяє визначати запас до помпажу, є автономною і може встановлюватися на газоперекачувальний агрегат без його комплексної модернізації.
Надійна робота ГПА впливає на режим роботи газопроводу, від якого залежать безперебійне постачання газу споживачам і його транспортування територією України. Однак аналіз останніх досліджень і публікацій показує, що в цьому напрямі проведено недостатньо досліджень і на сьогодні немає ефективного методу визначення віддаленості робочої точки ГПА від межі помпажу. Нині в газотранспортній системі України працює значна кількість ГПА різного типу.
Найчисленнішими є ГПА з газотурбінним приводом із вільною силовою турбіною та відцентровим нагнітачем (Н). Під час експлуатації газопроводу помітно змінюються тиск і температура на вході в Н, витрати газу, кількість паралельно працюючих ГПА, що спричиняє відповідні зміни режимних параметрів на виході компресорної станції (КС). Режим роботи нагнітача ГПА постійно змінюється під час експлуатації. Це пов'язано зі зміною споживання газу, складу газу, умов навколишнього середовища, а також зі зміною технічного стану ГПА загалом. Основними параметрами роботи ГПА є тиск газу на вході (Pвх) і виході нагнітача (Pвих), частота обертання його ротора, температура газу на вході та виході нагнітача, температура продуктів згоряння перед турбіною високого тиску (ТВТ).
Питання автоматичного регулювання параметрів роботи ГПА добре досліджені. Наприклад, досі успішно працюють системи автоматики, введені в експлуатацію ще в 70-х роках минулого століття. Але важливим є саме завдання регулювання роботи ГПА в режимах, близьких до помпажу, і безпосередньо під час нього, особливо для ГПА, не обладнаних сучасними протипомпажними системами.
Проведений аналіз показує, що більшість сучасних систем автоматичного керування (САК) ГПА визначають робочу точку та запас до помпажу шляхом розрахунку витрати газу через всмоктувальний конфузор нагнітача та порівняння її зі статичними характеристиками Н у координатах «ступінь підвищення тиску — об'єм перекачування». Це так званий непрямий метод. Його перевагою є можливість бачити поточну витрату газу через нагнітач і відстежувати тенденцію зміни режиму газопроводу та ГПА задовго до виникнення помпажу.
До недоліків непрямого методу належить велика (у кращому разі до 10 %) похибка визначення межі помпажу. Це пов'язано з неточністю методу вимірювання витрати газу шляхом визначення перепаду тиску на звужувальному конфузорі (dPк). З часом характеристики нагнітача змінюються, і результати, отримані непрямим методом, набувають додаткової похибки, що впливає на результат розрахунку запасу до помпажу, а отже, на прийняття рішень оперативним персоналом (ОП) і на роботу активної протипомпажної системи за її наявності.
Другим відомим методом є прямий метод, суть якого полягає у вимірюванні пульсацій dPк. Аналізуючи коливання газового потоку в нагнітачі, можна визначити дійсну межу помпажу й розширити робочу область нагнітача до межі передпомпажної зони. Перевагою цього методу є його доступність (не потрібно знати жодних конкретних характеристик за типами нагнітачів) і незалежність від точності вимірювання dPк (головне — динаміка зміни параметра). Недоліком є те, що, використовуючи лише прямий метод, ОП КС за умови роботи ГПА на значній відстані від помпажної зони не може бачити наближення до неї.
Таким чином, невирішеною на сьогодні частиною проблеми є створення системи передпомпажного попередження (СПП) і визначення робочої точки ГПА, яка поєднувала б переваги кожного з методів розрахунку запасу до помпажу.
Мета цієї статті — описати СПП із достатніми для надійної роботи ГПА точністю та швидкодією визначення робочої точки ГПА та запасу до помпажу, що забезпечить економію моторесурсу ГПА, дозволить уникнути позапланових ремонтів обладнання та ефективно використовувати паливний газ.
Установлення СПП є дорогим рішенням, оскільки здебільшого протипомпажні системи входять до САК ГПА і встановлюються із заміною автоматики. Цей процес тривалий і дорогий. З огляду на це практична цінність недорогої системи передпомпажного попередження є досить значною.
Автономна СПП — єдиний спосіб зберегти від наслідків помпажу моторесурс ГПА, які не мають сучасної САК. Цьому сприяє використання технології OPC (англ. OLE for Process Control), яка дає можливість одночасного доступу до даних у реальному часі значній кількості клієнтів. Логічно, що такий режим доступу до даних відкриває широкі можливості для їх наукового аналізу різними програмними пакетами, фахівцями з експлуатації та науковцями. Накопичення й аналіз даних різних типів ГПА є необхідною умовою створення адаптивних та інтелектуальних СПП.
Розроблена система складається з первинних вимірювальних перетворювачів, програмованого логічного контролера, блока перетворення інтерфейсів і робочої станції зі встановленою на ній SCADA-системою та іншим програмним забезпеченням.
У табл. 1 наведено технологічні параметри ГПА, необхідні для роботи системи, а також технічні характеристики каналів вимірювання та первинні перетворювачі.
| Параметр | Канал | Перетворювач | Технічні одиниці | Сигнал |
|---|---|---|---|---|
| Перепад тиску газу на звужувальному конфузорі | dPк | Honeywell 3000 series | 0–0,15 МПа | 4–20 мА |
| Тиск газу на вході нагнітача | Pвх | TEX UAG97L | 0–10 МПа | 4–20 мА |
| Тиск газу на виході нагнітача | Pвих | TEX UAG97L | 0–10 МПа | 4–20 мА |
| Частота обертання турбіни високого тиску | nТВТ | ВЦТ-1/L | 0–5000 об/хв | Інтерфейс* |
| Частота обертання турбіни низького тиску | nТНТ | ВЦТ-1/L | 0–5000 об/хв | Інтерфейс* |
* — інтерфейс Modbus або OPC
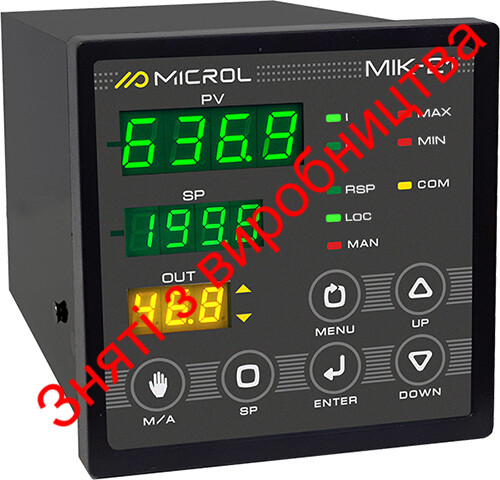
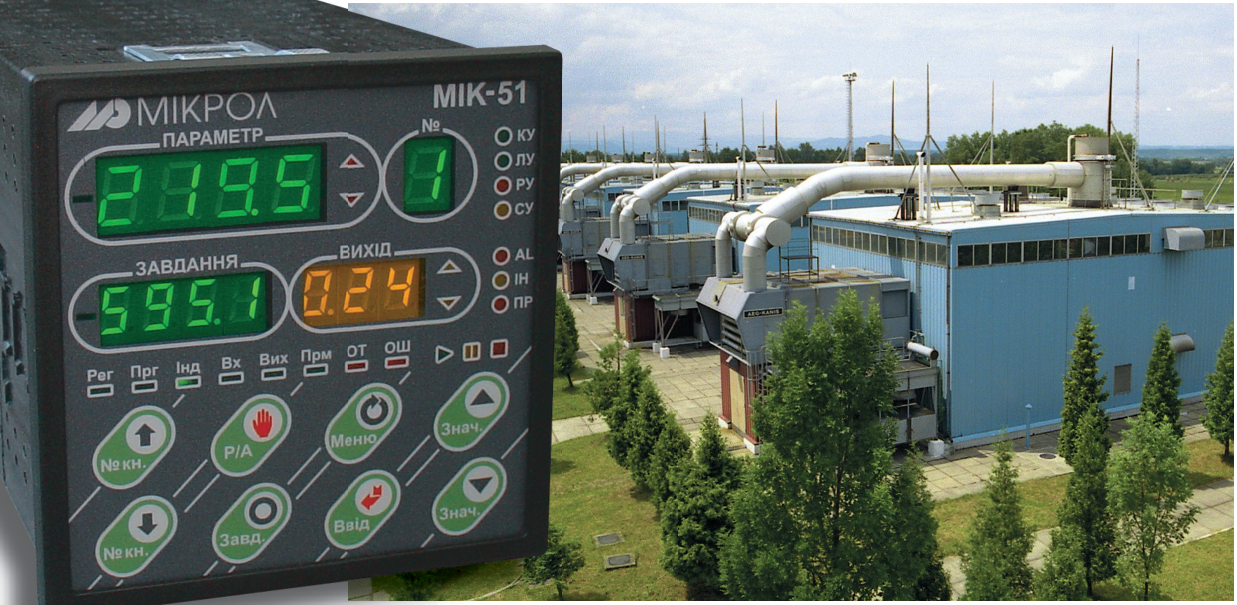
Усі наведені параметри, крім dPк, використовуються системою централізованого контролю та управління (СЦКУ) ГПА (рис. 1), тому немає потреби монтувати додаткові датчики. Ці дані заведено в програмований мікропроцесорний контролер МІК-51.
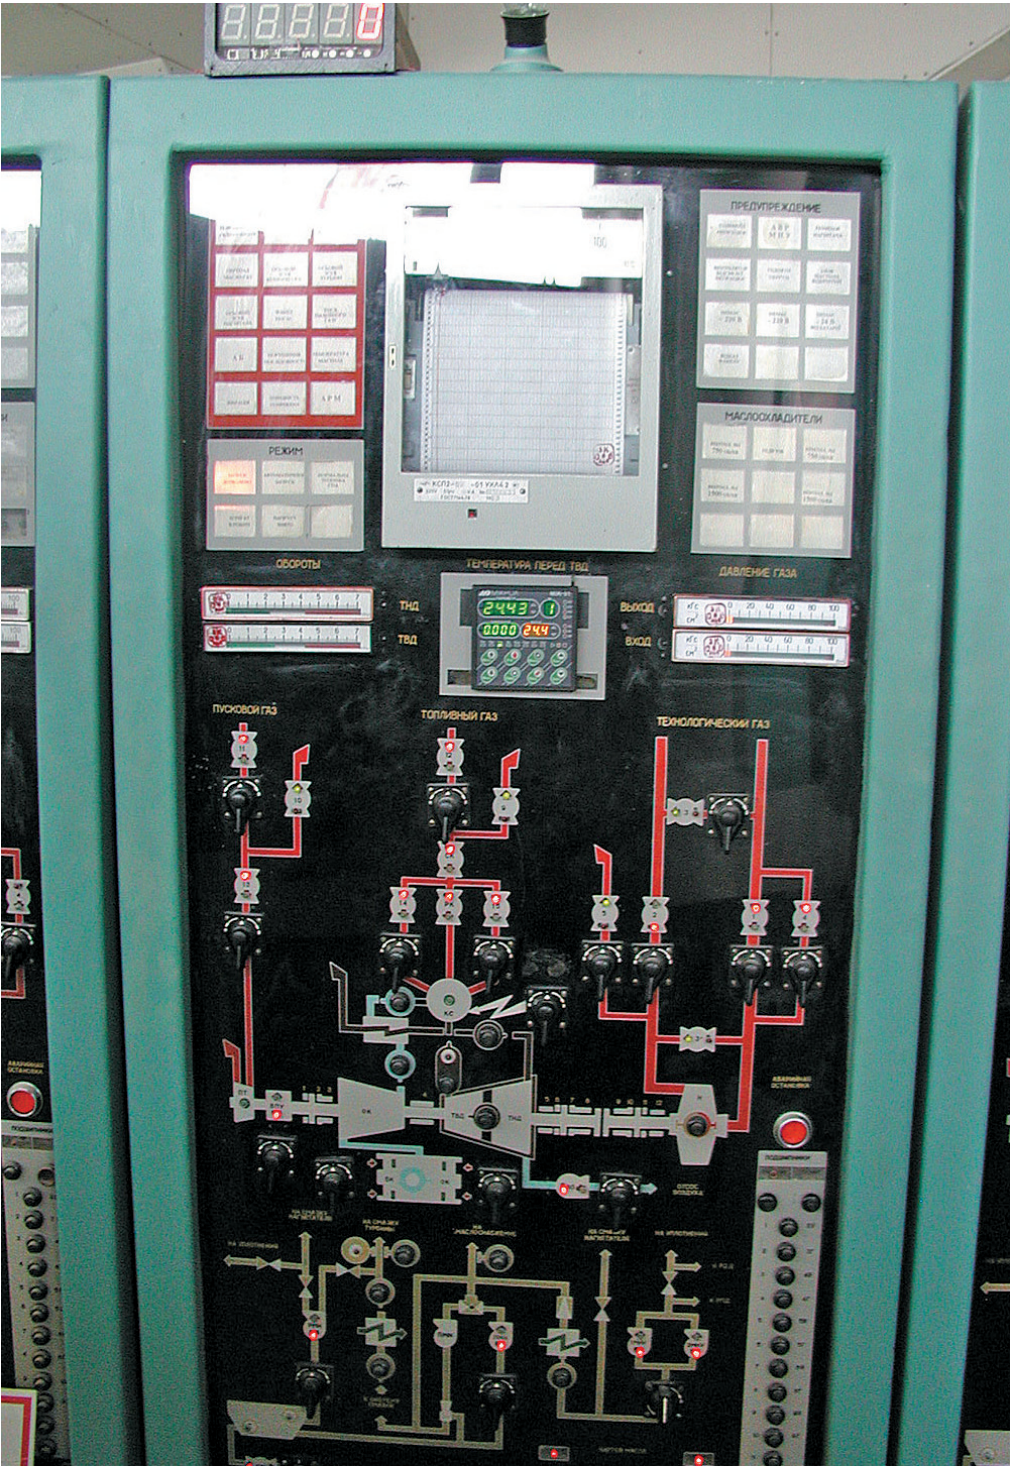
Рис. 1. Оперативна панель СЦКУ ГТК-10 із вмонтованим контролером МІК-51
Для визначення продуктивності нагнітача НЗЛ 520-12-1 визначається перепад тисків на всмоктувальних камерах на ділянці між вхідним патрубком нагнітача та входом у робоче колесо. Обробка поверхні в конфузорі з допуском 0,1 мм забезпечує ідентичність їх виготовлення та рівність коефіцієнтів витрати всмоктувальних камер усіх однотипних нагнітачів. Отвори для відбору тиску перед всмоктувальною камерою мають розміщуватися на вхідному трубопроводі перед патрубком нагнітача. Об'ємну продуктивність нагнітача за умов всмоктування визначають за формулою (1):
Qвс = A · l · √(dPк / γ) [м3/хв], (1)
де dPк — перепад тиску на всмоктувальній камері, мм рт. ст.;
γ — питома вага газу перед нагнітачем, кг/м3;
A — коефіцієнт витрати, що обчислюється за результатами тарування камери за допомогою витратомірної діаграми на випробувальному стенді (однотипні нагнітачі мають однакові значення коефіцієнта A). Наприклад, для нагнітача 520-12-1 параметр A = 128,8;
l — поправка на стиснення газу в камері, яка обчислюється за результатами тарування камери.
Відносна маса газу перед нагнітачем визначається за формулою (2):
γн = 1033 / (293 · R) = 35,2 / R [кг/м3], (2)
де R — газова стала.
Формулу для обчислення l наведено для показника адіабати газу k = 1,31:
l = 1 − 1,385 · 10−3 · Δp / pвх. (3)
Знаючи об'ємну продуктивність нагнітача, її можна порівняти з номінальною об'ємною продуктивністю нагнітача за даного режиму роботи ГПА. Для цього слід визначити ступінь стисливості газу та за допомогою номограми обчислити наближеність ГПА до точки помпажу. Для автоматизації розрахунків криві з номограм (усього 9 кривих) апроксимовано поліномами 3-го порядку, коефіцієнти яких записано в програму контролера, і відповідна крива інтерполюється в реальному часі.
Умова безпомпажної роботи виконується, коли:
Qвс / Qвс min > 1,1, (4)
де Qвс min — мінімальна продуктивність для даної відносної зведеної частоти обертання ротора ТНТ (за характеристикою нагнітача).
Верхній рівень системи розроблено з використанням демонстраційної версії SCADA-пакета Simatic WinCC. Система не має надскладних елементів керування, тож, маючи базові знання SCADA-систем, її легко реалізувати в тому самому середовищі, у якому розроблено САК КС або САК компресорного цеху (КЦ), — і в такий спосіб заощадити значні кошти на купівлі SCADA-пакета. Якщо на об'єкті немає жодного SCADA-пакета або є об'єктивні причини, що не дозволяють його модернізувати, можна придбати недорогу SCADA-систему від виробника контролера МІК-51. Вартість обладнання для одного ГПА робить систему доступною для кожної КС.
Таку систему передпомпажного попередження та визначення робочої точки ГПА ГТК(ГТНР)-10 шляхом аналізу зміни технологічних параметрів dPк, Pвх, Pвих, nТНТ розроблено та введено в дослідну експлуатацію на КЦ-2 Долинського ЛВУМГ «Прикарпаттрансгаз». На цьому етапі обчислення виконуються за непрямим методом. Збір даних здійснює мікропроцесорний контролер МІК-51. При цьому аналізується динаміка зміни всіх вхідних параметрів, що дозволяє працювати над реалізацією динамічного методу визначення запасу до помпажу.
Розроблена система дає можливість визначити методом перепаду на звужувальному конфузорі робочу точку ГПА та запас до помпажу. Реалізовані елементи аналізу динаміки параметрів ГПА, на відміну від статичних методів, не мають жорсткої прив'язки до точності вимірювання.
Новизна системи полягає в можливості одночасного використання різних методів визначення запасу до помпажу, що дозволить поєднати переваги описаних систем і компенсувати їхні недоліки. Впровадження системи не потребує масштабних робіт і заміни наявної системи автоматики, а доповнює її. Застосування програмованого логічного контролера в системі передпомпажного попередження дозволяє оперативно вносити зміни в логіку роботи контролера, що є необхідною умовою під час проведення досліджень, розроблення нових методів і вдосконалення наявних.
Система також є базою з широкими можливостями для подальших наукових досліджень. Планується дослідити можливість використання штучних нейромереж і нечіткої логіки в передпомпажному регулюванні, визначенні динаміки параметрів роботи ГПА та автоматичному аналізі режиму роботи. Забезпечення широких комунікаційних можливостей системи в реальному часі через промислові, локальні та глобальні мережі зв'язку дає змогу максимально ефективно обробляти й аналізувати отримані дані в різних середовищах.
Контролер МІК-51 вітчизняного виробника — фірми «Мікрол» (Івано-Франківськ), на базі якого створено представлену в статті систему, — це компактний малоканальний багатофункціональний промисловий мікропроцесорний контролер, призначений для автоматичного регулювання та логічного керування технологічними процесами. Архітектура контролера забезпечує можливість вручну або автоматично вмикати, вимикати, перемикати та змінювати конфігурацію контурів регулювання, причому всі ці операції виконуються безударно, незалежно від складності структури керування. Поряд з обробкою аналогових сигналів контролер МІК дозволяє виконувати також логічні перетворення сигналів і формувати аналогові, імпульсні та дискретні сигнали керування. Логічні функціональні блоки формують логічну програму крокового керування з аналізом умов виконання кожного кроку, заданням контрольного часу на кожному кроці та умовним або безумовним переходом програми до заданого кроку.
МІК-51 містить засоби оперативного керування, розміщені на передній панелі контролера. Ці засоби дозволяють вручну змінювати режими роботи, встановлювати завдання, керувати ходом виконання програми, вручну керувати виконавчими пристроями, контролювати сигнали та відображати помилки. Контролери МІК можна об'єднувати й у локальну керуючу мережу шинної конфігурації з інтерфейсом RS-485 і протоколом Modbus — максимум 32 контролери.
МІК-51 обробляє дані та передає їх за протоколом Modbus RTU на блок перетворення інтерфейсу БПІ-52, далі за інтерфейсом USB 2.0 дані надходять на робочу станцію (ПК) з OPC-сервером. Це, своєю чергою, дозволяє аналізувати дані різними методами та порівнювати отримані результати без додаткових витрат часу на синхронізацію, обробку та передавання даних.
Програмування контролера виконується за допомогою клавіш передньої панелі, з ПК або за допомогою спеціального програмного забезпечення — візуального редактора FBD-програм АЛЬФА. Як мову програмування в системі реалізовано мову функціональних блокових діаграм (Function Block Diagram). Бібліотека налічує понад 50 типів зашитих у ПЗП функціональних блоків неперервної та дискретної обробки інформації, зокрема функціональні блоки ПІД-регулювання, математичних, динамічних, нелінійних, аналогово-дискретних і логічних перетворень. Загальний час, що витрачається на обслуговування функціональних блоків та інтерфейсного каналу, менший за час циклу, який дорівнює 0,1 с. Систему програмування реалізовано відповідно до вимог стандарту IEC 1131-3; вона призначена для розроблення прикладного ПЗ збору даних і керування технологічними процесами, що виконуються на програмованих контролерах.
Більш детальну інформацію щодо продукції, про яку йшла мова у статті, ви можете дізнатися у ТОВ «Мікрол»:
+38 (0342) 502-701
+38 (067) 359-70-90
+38 (095) 092-07-28
sale@microl.ua, microl_zbut@microl.ua, zbutmicrol@gmail.com
www.microl.ua
Відділ технічної підтримки:
+38 (0342) 502-702
+38 (067) 704-00-29
+38 (095) 302-37-57
support@microl.ua, supmicrol@gmail.com
Статтю опубліковано в журналі «Мир автоматизации», лютий 2008.
Відкрити буклет / Завантажити PDF